Face au choix AGV ou AMR en logistique interne, le verdict tient aux trajets : l'AGV, véhicule à guidage automatique, sert les parcours fixes et les charges lourdes ; l'AMR, robot mobile autonome, suit les flux qui changent. Sa technologie de navigation contourne un obstacle là où l'AGV s'arrête.
- AGV : trajet fixe, guidage par bande, fil ou laser, charges de plusieurs tonnes, cadence répétable sur les lignes de production.
- AMR : robot autonome qui navigue par capteurs et logiciel, adapté à un environnement qui évolue et aux allées partagées avec des piétons.
- Pour l'entreprise, la solution de transport automatique se juge sur les flux, la sécurité et le logiciel de flotte autant que sur le robot mobile.
Quelle est la différence entre un AGV et un AMR ?
La différence entre un AGV et un AMR porte sur la manière dont le robot décide de son trajet. Un AGV suit un chemin tracé à l'avance par l'exploitant ; un AMR calcule lui-même son itinéraire à partir d'une carte et de ce que ses capteurs perçoivent. Les deux appartiennent à la robotique mobile et servent au transport automatique de charges, mais ils ne répondent pas au même besoin. Pour replacer ces machines dans la chaîne complète, les fondamentaux de la logistique industrielle rappellent ce que recouvrent approvisionnement, stockage et distribution.
L'AGV, un véhicule à guidage automatique
L'AGV, pour automated guided vehicle, est un véhicule à guidage automatique qui circule sur un parcours fixe. Le guidage passe par un repère matériel ou virtuel : fil enterré dans la dalle, bande magnétique collée au sol, ruban optique, réflecteurs lus par un laser ou codes imprimés au sol. Le système embarqué sait où il se trouve sur ce tracé, accélère, ralentit et s'arrête aux stations prévues. Face à un obstacle, il ne cherche pas de détour : il stoppe et attend que la voie se libère. Cette rigidité constitue aussi sa force, car le comportement reste prévisible au centimètre près, cycle après cycle. Les premiers chariots filoguidés sont apparus dans les années 1950, et la technologie a gagné les ateliers de l'industrie automobile bien avant les entrepôts du commerce en ligne. Ces systèmes existent sous forme de tracteurs, de chariots à fourches, de porte-palettes ou de plateformes qui glissent sous un chariot pour le déplacer.
L'AMR, un robot mobile autonome
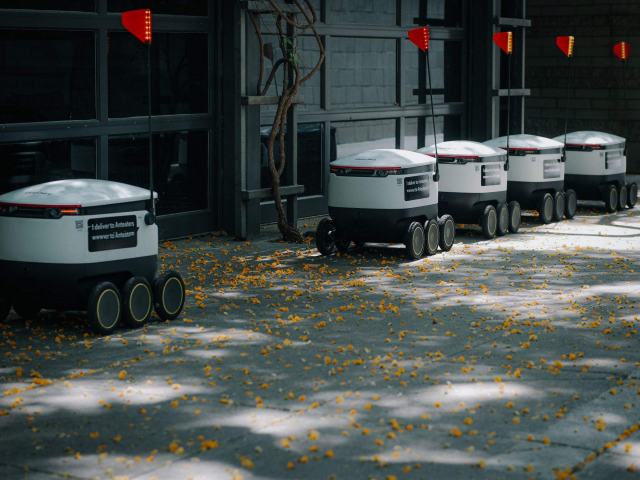
L'AMR, pour autonomous mobile robot, est un robot mobile autonome qui se repère sans infrastructure au sol. Il embarque un ou plusieurs scanners laser de type LiDAR, souvent une caméra 3D, des capteurs ultrasons et une centrale inertielle. Grâce à un algorithme de cartographie et de localisation simultanées (SLAM), il construit une carte du site lors d'une première visite, puis compare en continu ce qu'il voit à cette carte. Quand un transpalette bloque l'allée, l'AMR recalcule un itinéraire et repart par une autre voie. L'intelligence du système réside dans ce logiciel embarqué, de plus en plus nourri d'intelligence artificielle pour reconnaître les personnes, les chariots et les objets au sol. Le danois Mobile Industrial Robots (MiR), racheté par Teradyne en 2018, a popularisé ce format compact dans les usines européennes.
Comment fonctionnent le guidage d'un AGV et la navigation d'un AMR ?
Le guidage d'un AGV repose sur une référence externe que le véhicule lit en permanence, alors que la navigation d'un AMR repose sur une représentation interne de l'environnement. Côté AGV, cinq familles de guidage dominent :
- Filoguidage : un fil enterré parcouru par un courant crée un champ que des antennes suivent. Très robuste, il impose de rainurer la dalle.
- Bande magnétique : posée en surface, rapide à déplacer, elle s'use au passage des chariots élévateurs.
- Guidage optique : une caméra suit une ligne peinte ou un ruban contrasté ; la poussière et les reflets le perturbent.
- Guidage laser par réflecteurs : une tête laser tournante triangule sa position à partir de cibles fixées sur les murs et les racks ; précis, il demande une installation soignée des réflecteurs.
- Codes au sol : des QR codes ou repères en grille, que les robots de Kiva, rachetée par Amazon en 2012, ont rendus célèbres.
Côté AMR, la navigation naturelle s'appuie sur les murs, les poteaux et les rayonnages existants. Le robot reçoit une mission (aller chercher un bac au point A, le déposer au point B), puis planifie son trajet, évite les zones interdites définies sur la carte et adapte sa vitesse à la densité de passage. Ce système supprime presque tous les travaux d'infrastructure. En contrepartie, un environnement très changeant, comme une zone de stockage au sol dont les palettes bougent toute la journée, peut faire perdre ses repères au robot : les intégrateurs ajoutent alors quelques balises ou réflecteurs. Certains systèmes récents combinent d'ailleurs les deux technologies, avec une navigation libre dans les allées et un recalage précis par codes ou réflecteurs aux postes de dépose.
Neuf critères pour départager un AGV et un AMR
La comparaison qui suit reprend les critères qui pèsent réellement dans une décision d'achat. Les niveaux de coût restent relatifs : chaque projet se chiffre sur devis, selon la charge, la surface et l'intégration demandée.
| Critère | AGV | AMR |
|---|---|---|
| Mode de déplacement | Parcours fixe, guidage par repères | Itinéraire calculé, navigation par carte |
| Réaction à un obstacle | Arrêt et attente | Contournement si la place le permet |
| Charge transportée | Des bacs aux charges de plusieurs dizaines de tonnes | Surtout bacs, chariots et palettes standard |
| Travaux au sol | Fréquents (fil, bande, réflecteurs) | Rares, souvent aucun |
| Modification d'un trajet | Intervention technique | Mise à jour logicielle |
| Précision de positionnement | Très élevée et répétable | Bonne, renforcée par un recalage aux postes |
| Cohabitation avec les piétons | Possible, voies souvent balisées | Conçue pour les allées partagées |
| Investissement initial | Intermédiaire à élevé, infrastructure incluse | Modéré par unité, logiciel en sus |
| Délai de déploiement | Plusieurs mois pour un projet complet | Quelques semaines pour une première flotte |
Lu critère par critère, ce comparatif montre que l'AGV gagne sur la charge et la précision, l'AMR sur la flexibilité et la rapidité de mise en œuvre. Aucun des deux ne domine sur tous les critères, d'où l'intérêt de partir des flux plutôt que du catalogue d'un fabricant.
Ce comparatif se lit application par application. Une plateforme de distribution qui expédie des marchandises vers des magasins et des clients en ligne n'a pas les contraintes d'une fonderie qui déplace des matériaux bruts : la première cherche un système flexible et un déploiement rapide, la seconde un véhicule robuste et un parcours stable. Les applications de transport interne se rangent en trois familles : l'approvisionnement des postes en composants, l'évacuation des produits finis vers le stockage ou les quais, et la préparation de commandes. Pour chacune, le bon système est celui qui permet d'automatiser le flux le plus répétitif au coût le plus bas sur la durée de vie du projet.
Quand l'AGV reste la meilleure solution
L'AGV reste la meilleure solution quand le flux se répète à l'identique pendant des années, avec des charges lourdes et des stations de prise et de dépose immuables. Les lignes de production de l'industrie automobile en offrent l'exemple type : des véhicules automatisés y portent des caisses en blanc ou des moteurs d'un poste à l'autre, au rythme de la chaîne. La papeterie, la sidérurgie et l'agroalimentaire utilisent aussi des chariots automatisés pour déplacer des bobines, des coils ou des palettes de matériaux à température contrôlée.
Plusieurs raisons techniques expliquent cette préférence :
- la capacité de charge, qui monte bien plus haut que celle des AMR courants ;
- la précision de dépose, indispensable pour charger un convoyeur, un poste robotisé ou un rack de stockage en hauteur ;
- la prévisibilité du trajet, qui simplifie l'analyse de risque et la synchronisation avec les autres machines ;
- la longévité, avec des véhicules qui tournent souvent plus de dix ans sur un site donné.
Dans ces applications lourdes, les systèmes automatisés de type AGV déplacent aussi des matériaux chauds ou dangereux, là où un cariste s'exposerait.
Un AGV remplace parfois un convoyeur fixe : il libère le sol entre deux postes tout en gardant un flux régulier. À l'inverse, sur une liaison courte, droite et très chargée, un convoyeur reste plus simple et plus rentable qu'un véhicule automatisé. Prenons un exemple : une usine qui transfère quarante palettes par heure entre la sortie d'un atelier et une zone d'expédition, sur un trajet de cent cinquante mètres qui ne change jamais. Un AGV porte-palettes sur bande magnétique répond exactement à cette tâche, avec un nombre de véhicules calculé sur le temps de cycle aller-retour. Un AMR ferait ce travail, mais sa capacité à improviser un détour n'apporterait rien sur ce parcours dégagé.
Quand l'AMR l'emporte sur l'AGV
L'AMR l'emporte sur l'AGV dès que les trajets varient d'un jour à l'autre, que les allées restent fréquentées ou que l'implantation doit évoluer sans travaux. Les entrepôts automatisés du commerce en ligne, les plateformes de la grande distribution et les usines de petites séries en tirent le meilleur parti. Le robot y apporte des bacs aux préparateurs, emporte les colis vers les quais, livre des composants aux postes d'assemblage ou évacue les déchets d'emballage.
Ce format répond à trois besoins que l'AGV couvre mal. D'abord la flexibilité : ajouter une station ou déplacer une zone se fait sur l'écran du superviseur, en quelques minutes, et le déploiement d'un premier système reste rapide puisque aucun chantier au sol ne l'attend. Ensuite la montée en charge progressive : une entreprise commence avec deux ou trois robots, mesure le gain, puis complète le parc au rythme de son activité. Enfin la cohabitation : un robot mobile autonome ralentit à l'approche d'un opérateur, le contourne et reprend sa route, ce qui convient aux sites où caristes, préparateurs et robots partagent les mêmes allées.
La famille des AMR couvre aujourd'hui des machines très différentes : petits robots de transport de bacs, tracteurs qui remorquent des trains de chariots, robots à fourches pour palettes, shuttles qui circulent librement entre des postes. L'Open Shuttle de l'autrichien Knapp illustre ce dernier cas, avec un shuttle autonome qui relie stockage, préparation et expédition sans rail ni bande. Les robots collaboratifs montés sur base mobile ajoutent une fonction de manipulation : le bras saisit la pièce, la base l'emporte. Pour l'automatisation d'un site qui grandit vite ou qui loue ses surfaces, l'AMR limite aussi le risque : les robots suivent l'entreprise si elle déménage.
Installation, mise en service et coût : ce qui fait varier le budget
Le coût d'un projet AGV ou AMR dépend bien plus du périmètre que du prix unitaire du robot. Un devis sérieux distingue le matériel roulant, l'infrastructure de guidage, les chargeurs, le logiciel de supervision, l'intégration aux systèmes informatiques et la formation des équipes. Plusieurs facteurs déplacent la facture vers le haut ou le bas de la fourchette :
- la charge et la hauteur de levage, qui imposent un châssis et des sécurités plus lourds ;
- le nombre de robots nécessaires, calculé à partir des missions par heure et de la distance moyenne ;
- l'état de la dalle (planéité, joints, pentes), décisif pour un AGV à fourches ;
- les interfaces : portes automatiques, ascenseurs, convoyeurs, ERP et WMS à connecter ;
- la technologie de charge, par biberonnage sur station ou par échange de batterie.
Pour un AGV, l'installation de l'infrastructure (fil, bande ou réflecteurs) et la mise en service sur site représentent une part notable du budget et du délai. Pour un AMR, la cartographie se fait en quelques heures, mais le paramétrage des zones, des priorités et des règles de circulation demande un vrai travail d'ingénierie. Dans les deux cas, l'étude de flux précède le chiffrage : tracer un diagramme spaghetti des déplacements actuels révèle les trajets répétitifs, ceux qu'un robot reprend le plus facilement, et les croisements à risque.
Le retour sur investissement se calcule sur les heures de conduite libérées, la réduction des chocs sur les racks et les produits, la continuité de service en horaires décalés et la traçabilité gagnée. Un projet devient rentable quand le robot tourne sur plusieurs équipes ; affecté à un seul trajet occasionnel, il amortit mal son coût. Un système d'AMR devient rentable plus tôt sur un site en croissance, un système AGV sur un flux stable de longue durée. La location longue durée et les offres de robot en tant que service, désormais proposées par plusieurs fabricants, lissent la dépense pour un premier déploiement.
Sécurité des robots mobiles : normes et organisation
La sécurité d'un AGV comme d'un AMR repose en Europe sur la norme ISO 3691-4, publiée en 2020, qui traite des chariots industriels sans conducteur et de leurs systèmes. Elle impose une analyse de risque de l'environnement de circulation, des champs de protection adaptés à la vitesse et des zones balisées là où l'espace manque pour s'écarter. Le règlement européen sur les machines (UE) 2023/1230, applicable à partir du 20 janvier 2027, renforce les exigences pour les machines à comportement autonome, notamment sur la cybersécurité et les fonctions qui évoluent par apprentissage.
Sur le terrain, les deux technologies utilisent des scanners laser de sécurité qui découpent l'espace devant le véhicule en champs d'avertissement et de protection : le robot ralentit dans le premier, s'arrête dans le second. Des boutons d'arrêt d'urgence, des signaux sonores et lumineux et parfois une projection lumineuse au sol annoncent la trajectoire aux piétons. La différence tient à l'organisation : un AGV circule sur des voies connues, ce qui simplifie le marquage ; un AMR peut passer partout où la carte l'autorise, ce qui oblige à définir précisément les zones interdites, les vitesses réduites et les priorités aux intersections.
L'arrivée des robots ne supprime pas les chariots élévateurs conduits, qui restent présents pour les tâches irrégulières. Les règles de circulation doivent donc couvrir les deux populations, et la formation CACES des caristes gagne à intégrer la conduite au voisinage des véhicules automatisés. Former les opérateurs à lire les signaux du robot, à le relancer après un arrêt et à signaler une anomalie évite la plupart des incidents de démarrage.
Logiciel de flotte et intégration au système d'information
Le système de gestion de flotte orchestre les missions des AGV et des AMR : il attribue chaque tâche au robot disponible le plus proche, gère les priorités, organise les passages de charge et évite les blocages aux croisements. Sans ce gestionnaire, un parc de dix robots se transforme vite en embouteillage. Il dialogue avec le WMS ou l'ERP, qui déclenche les ordres de transport, et avec les automates des machines, qui signalent qu'une palette attend en bout de ligne.
Longtemps, chaque fabricant imposait son propre superviseur, ce qui rendait difficile le mélange de marques sur un même site. Le protocole VDA 5050, publié par les associations allemandes VDA et VDMA, définit une interface commune entre un gestionnaire de flotte et des véhicules de constructeurs différents. Exiger sa compatibilité dans un cahier des charges garde la porte ouverte à une extension avec un autre fournisseur.
Les données remontées par la flotte (missions réalisées, attentes, arrêts sur obstacle, niveau de batterie) deviennent aussi un outil de pilotage des flux logistiques. Elles montrent où les robots perdent du temps, quelles allées saturent et à quel moment de la journée la demande dépasse la capacité installée. C'est souvent là qu'un projet d'automatisation dégage ses gains les plus durables, bien au-delà du simple remplacement d'un chariot.
Limites et pièges de chaque technologie
Les limites d'un AGV tiennent d'abord à sa rigidité : chaque modification d'implantation demande une intervention technique, et une palette posée sur la voie suffit à bloquer tout le circuit. Les bandes magnétiques s'abîment sous le passage des chariots, les réflecteurs se décalent après un choc, et un site qui évolue chaque année finit par payer plusieurs fois son infrastructure. Le piège classique consiste à dimensionner l'installation pour les flux du jour sans prévoir l'extension du bâtiment ou l'arrivée d'une nouvelle gamme.
Les limites d'un AMR se situent ailleurs. Sa capacité de charge reste en général inférieure à celle des AGV lourds, sa précision de dépose demande un recalage pour alimenter une machine, et un environnement trop encombré multiplie les détours, donc les temps de mission. Un robot qui contourne sans cesse des obstacles laissés dans les allées signale moins un défaut du robot qu'un problème de rangement. Autre piège : croire qu'un AMR s'installe seul. La carte se réalise vite, mais les règles de circulation, l'intégration informatique et l'accompagnement des équipes prennent le même soin qu'avec un AGV.
Dans les deux cas, l'échec vient rarement du matériel. Il vient d'un projet porté par la seule maintenance ou le seul service méthodes, sans implication de la production, de la logistique et des opérateurs. L'automatisation des transports touche l'organisation entière : le management industriel du site doit fixer les objectifs, arbitrer les priorités entre services et suivre les indicateurs après la mise en route.
Charges lourdes, allées partagées, site qui s'agrandit
Un AMR peut-il transporter des palettes lourdes ?
Un AMR transporte des palettes standard, et plusieurs constructeurs proposent des robots à fourches ou des plateformes adaptés à des charges d'une tonne et plus. Au-delà, pour des bobines, des moules ou des sous-ensembles de plusieurs tonnes, l'AGV reste la réponse la plus courante, avec un châssis conçu pour la charge.
Peut-on faire rouler AGV et AMR sur le même site ?
AGV et AMR cohabitent sur un même site lorsque le logiciel de supervision coordonne les deux flottes, idéalement grâce à une interface commune comme VDA 5050. Les usines confient souvent les liaisons lourdes et fixes aux AGV et les approvisionnements variables aux AMR.
Combien de temps faut-il pour déployer une flotte d'AMR ?
Une première flotte d'AMR se déploie en général en quelques semaines : cartographie, paramétrage des missions, essais et formation. Un projet AGV complet, avec infrastructure de guidage et interfaces machines, se compte plutôt en mois. L'intégration au WMS ou à l'ERP allonge l'un comme l'autre.
Faut-il choisir un AGV pour une ligne de production automatisée ?
Pour une ligne de production cadencée, avec des postes fixes et une dépose précise, l'AGV reste souvent le choix le plus sûr. Un AMR équipé d'un recalage aux postes convient lorsque la ligne change de configuration ou que les séries sont courtes.